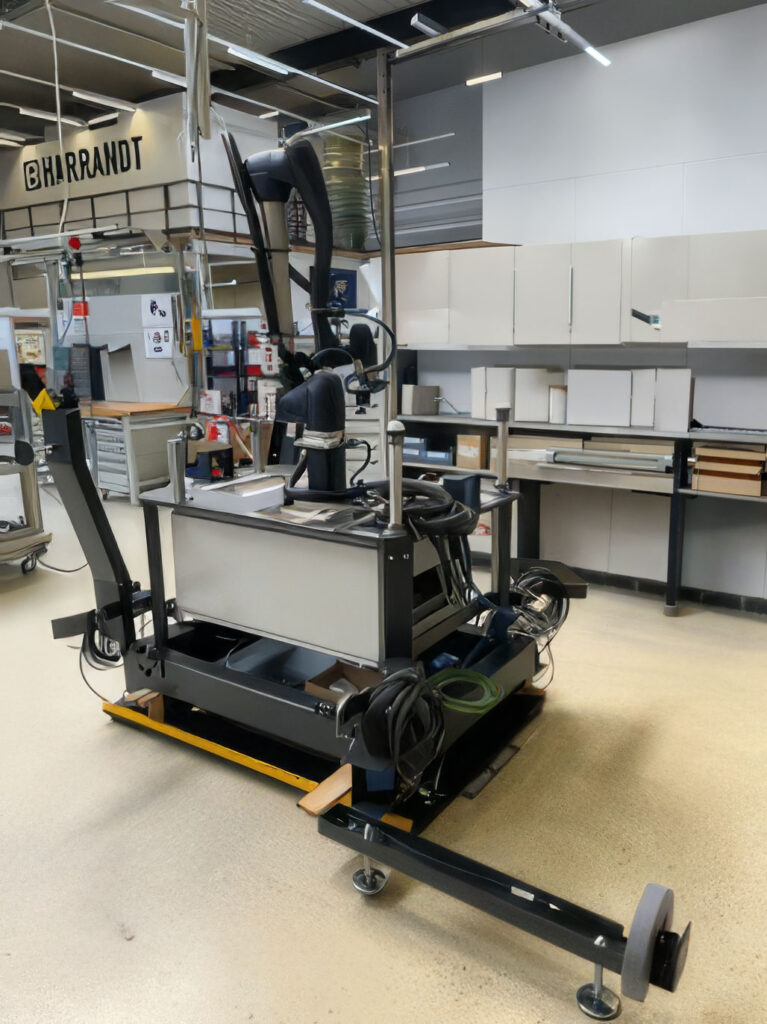
Für einen führenden Hersteller von Hausgeräten wurde ein automatisiertes Cobot-Palettiersystem zur Bildung von Paletteneinheiten entwickelt und umgesetzt. Die Anlage kombiniert kameragestützte Bauteilerkennung, robotergestütztes Handling und automatisiertes Zwischenlagenhandling mit einem speziell entwickelten Greifersystem. Die Bauteile werden über ein Transportband der Palettierstation zugeführt. Eine direkt am Cobot montierte Kamera erfasst die Bauteile aus der Roboterperspektive. Dadurch kann der Cobot Position und Orientierung der Bauteile unmittelbar vor der Aufnahme erkennen und seine Bewegungen entsprechend anpassen.
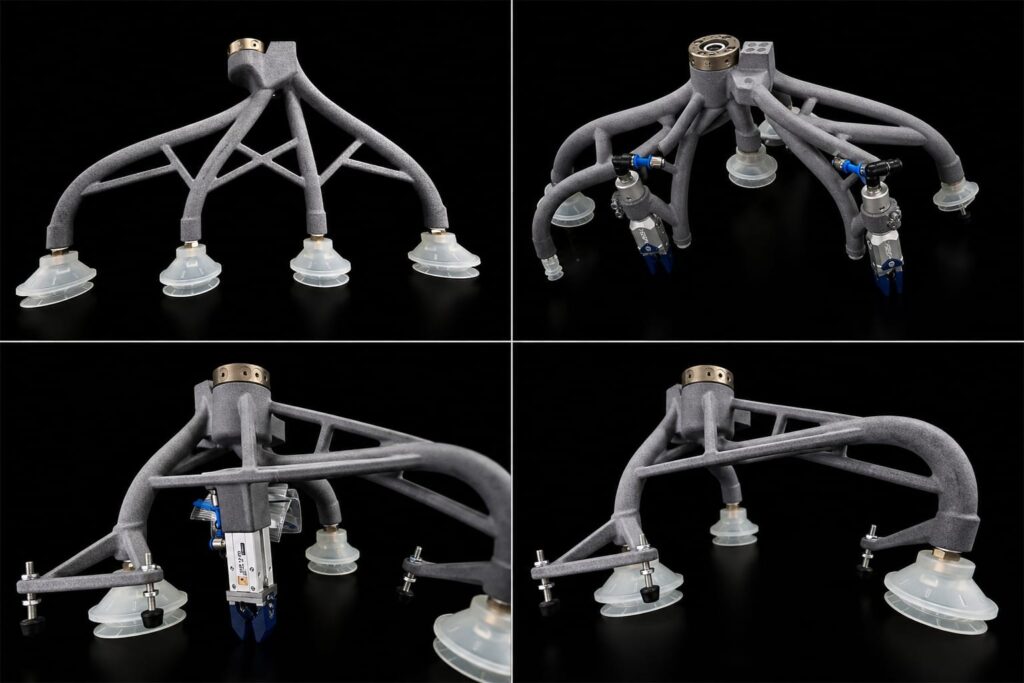
Für die Aufnahme und Ablage der Bauteile wurde ein vollständig 3D-gedrucktes Greifersystem entwickelt. Die Greifer verfügen über integrierte Luftkanäle, wodurch die pneumatische Versorgung direkt in die Greiferstruktur integriert werden konnte. Klassische Winkelgreifer wurden direkt in die 3D-gedruckte Konstruktion integriert, sodass eine kompakte und an die Bauteilgeometrie angepasste Greiferlösung entstand. Der Cobot übernimmt die erkannten Bauteile vom Transportband und stapelt sie definiert in einem Transportbehälter. Zusätzlich werden Zwischenlagen aus einem separaten Behälter automatisch aufgenommen und zwischen den einzelnen Bauteillagen positioniert. Damit erfolgt der Aufbau der Transportbehälter vollständig automatisiert.
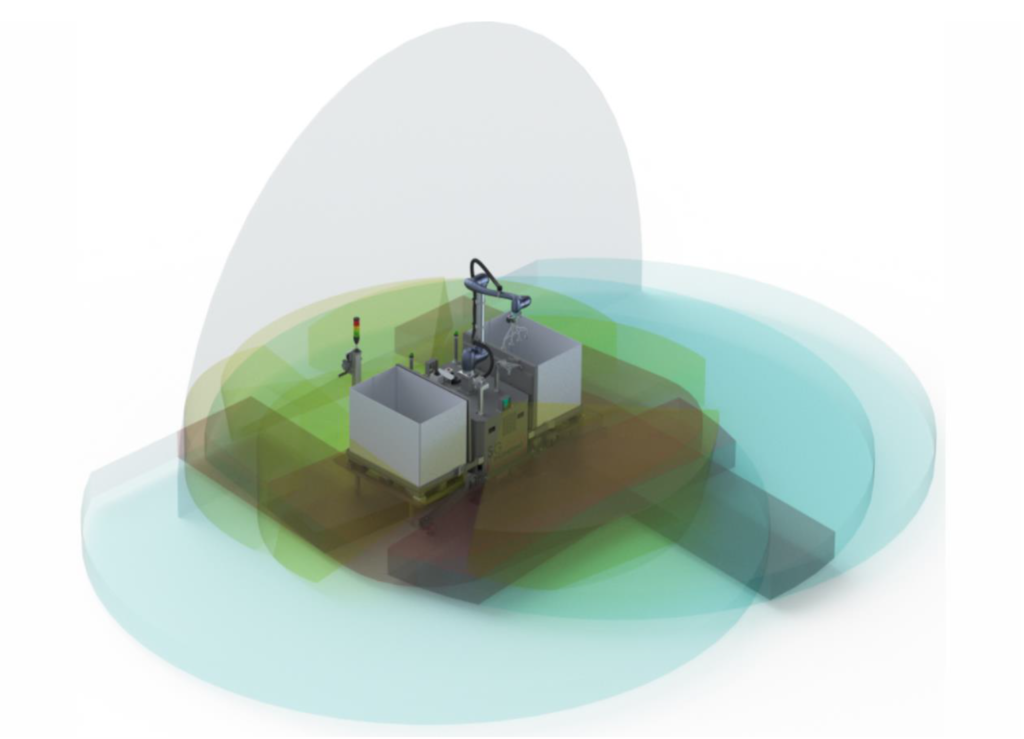
Ein wesentlicher Bestandteil der Anlage ist das Sicherheitskonzept für den Betrieb ohne klassischen Schutzzaun. Laserscanner erzeugen ein definiertes Schutzfeld um den Arbeitsbereich des Cobot-Systems. Wird das Schutzfeld unterbrochen, erkennt die Safety-Steuerung die Situation und schaltet den Cobot zweikanalig in den kollaborativen Betriebszustand. Ergänzend überwachen Radarsensoren die nicht vollständig einsehbaren Bereiche. Nach einem Stopp des Systems prüfen die Radarsensoren, ob innerhalb der überwachten Bereiche noch Bewegungen vorhanden sind. Erst wenn diese Bereiche frei sind, kann der Cobot wieder in den schnelleren Normalbetrieb wechseln. Werden weiterhin Bewegungen erkannt, arbeitet der Cobot im MRK-Modus weiter und die Voraussetzungen für den Wiederanlauf werden erneut geprüft. Im Bereich der Zwischenlagen sorgt ein zusätzlich vertikal installierter Laserscanner für die Absicherung eines vorhandenen Zugangs. In diesem Bereich arbeitet der Cobot ausschließlich im MRK-Modus.
Die Kombination aus kameragestützter Objekterkennung, individuell konstruiertem 3D-Druck-Greifer, automatisiertem Zwischenlagenhandling und intelligenter Sicherheitsüberwachung ermöglicht eine kompakte und flexible Palettierlösung.